Guía de compra; los datos técnicos de cada modelo y de cada sensor están en su ficha enlazada y la norma, en el artículo que se cita. Sin precio (dato vivo).͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
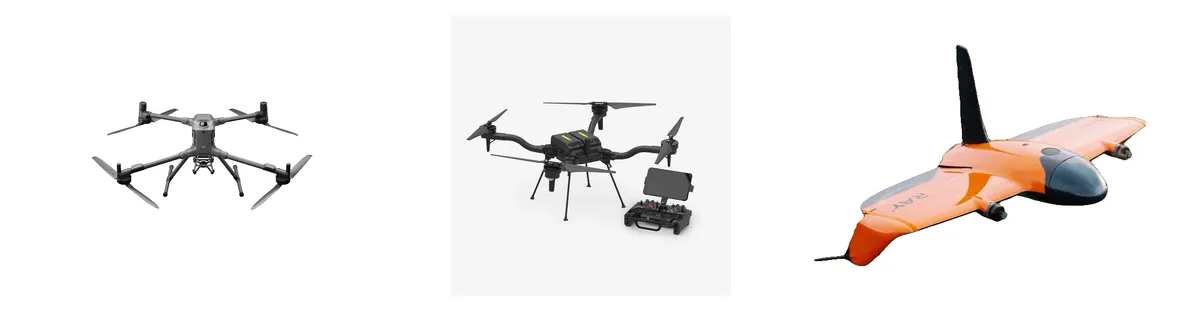
En LiDAR no se compra un dron: se compra un dron con un sensor montado, y es el conjunto el que vuela. La masa del sensor se suma a la del aparato, y la masa con la carga montada es la que decide si el dron sigue dentro de su clase y, con ella, por qué vía puede volar. Esta guía compara seis conjuntos «dron + LiDAR» con ficha en esta wiki, añade las plataformas que admiten un LiDAR de terceros y dice para cada uno qué papeles pide. La fotogrametría con cámara tiene su propia guía: los mejores drones para fotogrametría y topografía.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Para quién y para qué trabajo
El LiDAR mide distancias con un pulso láser y, a diferencia de la cámara, parte de cada pulso atraviesa los huecos del follaje y llega al suelo (LiDAR en drones, retornos múltiples). Es el sensor cuando el entregable es el terreno bajo la vegetación, un objeto fino (un cable) o una medida sin luz.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
| Trabajo | Qué pide al equipo | Por qué |
|---|---|---|
| Modelo del terreno bajo bosque o matorral (forestal, hidrología, proyecto de obra en monte) | Varios retornos por pulso y densidad de suelo suficiente | Lo que decide el MDT es la densidad de suelo, no la total; bajo dosel solo llega una parte de los pulsos (relieve bajo el bosque) |
| Inventario forestal (altura, densidad de copa) | Retornos múltiples y buena georreferenciación | El modelo de altura de copas sale de restar el MDT al MDS (forestal) |
| Líneas eléctricas y corredores | Alcance real sobre un blanco fino, trayectoria precisa y, a menudo, vuelo más allá de la vista | Un conductor es más estrecho que la huella del pulso: el alcance sobre un cable es mucho menor que sobre el suelo (LiDAR en líneas eléctricas, infraestructuras lineales) |
| Topografía de obra y cubicación (con vegetación o de noche) | Precisión absoluta con RTK o PPK y puntos de chequeo | Cada punto LiDAR hereda el error de posición y de ángulo del dron (georreferenciación directa) (construcción y obra, minería y volumetría) |
| Arqueología y patrimonio | MDT limpio bajo vegetación y visualizaciones del relieve | Las formas de pocos decímetros aparecen al quitar los árboles (arqueología y patrimonio) |
| Minas, túneles, interiores | Localización sin GNSS (SLAM) | No hay señal de satélite: el sensor se localiza con su propia nube (Hovermap) |
| Grandes superficies o corredores largos | Ala fija o VTOL con LiDAR | Superficie por vuelo; casi siempre fuera de la vista |
Tres ideas antes de mirar fichas:
- Una cifra de ficha sin su condición no es una especificación. El alcance depende de la reflectividad y de la luz; los «puntos por segundo» cambian según el modo de retornos; la precisión se da a una altura y con RTK (cómo leer la ficha de un LiDAR).
- La precisión se decide al fijar la distancia de trabajo, porque un error de ángulo crece con la distancia, y la calibración del montaje (boresight y brazo de palanca) se rehace si el sensor se desmonta.
- Hay superficies que el LiDAR no ve bien: agua, cristal, superficies oscuras y niebla (lo que el LiDAR no ve).
La comparativa
| Conjunto (dron + sensor) | Clase CE y vía, con la carga montada | MTOM o peso | Sensor | Autonomía | RTK | Remote ID | Ideal para | Perfil |
|---|---|---|---|---|---|---|---|---|
| DJI Matrice 350 RTK + Zenmuse L2 | C3 → A3, si el conjunto no pasa de 9,2 kg con piezas autorizadas; C5 solo en sus versiones o kits inscritos → STS-01 | MTOM 9,2 kg · 6,47 kg con dos baterías y un estabilizador, más los 905 g del L2 | Zenmuse L2: hasta 5 retornos, 240.000 pts/s (un retorno) o 1.200.000 (varios), 5 cm H / 4 cm V a 150 m con RTK, cámara 4/3 de 20 MP | 55 min sin instrumentos (con el L2, la ficha no da cifra) | Sí: 1 cm + 1 ppm H, 1,5 cm + 1 ppm V | Sí (baliza Wi-Fi) | Forestal, obra y corredores cortos a la vista | De entrada |
| DJI Matrice 400 + Zenmuse L2 | C3 → A3; C6 con el paracaídas AP100 → STS-02; C5 en la versión de EuroSafe inscrita → STS-01 | MTOM 15,8 kg; carga útil hasta 6 kg a 1.000 m (5 kg con el AP100) | Zenmuse L2 (905 g); admite también H30/H30T, P1, S1 y V1 | 59 min con un estabilizador · 31 min con la carga máxima | Integrado (la ficha no da su precisión) | Lo exigen sus clases; la ficha no da el método | Líneas y corredores fuera de la vista en zona poco poblada | Equilibrado |
| WingtraRAY + LiDAR de Wingtra | C3 → A3; C6 con el paracaídas de Wingtra → STS-02 | No publicada (inferior a 25 kg por su clase) | LiDAR de Wingtra (la ficha no da sus datos; sin ficha propia) | 45 min con LiDAR | La ficha no lo dice | Sí, por sus clases | Grandes superficies con LiDAR, en ala fija VTOL | Equilibrado |
| Freefly Astro Max + Flux LiDAR | Sin clase, de enero de 2025 → sin vía en la abierta (art. 20): específica con autorización | MTOM 8,7 kg · 5.831 g en vacío típico, más 663-715 g del Flux | Flux (Livox, Hesai u Ouster según variante): 300 m, ±3 cm, 360° × 40° | Sin cifra cerrada del fabricante (con otras cargas, 25-30 min) | GNSS de doble receptor de banda completa en el Flux; el centimétrico pide corrección | El de la FAA, no el europeo | Fuera del ecosistema DJI; contratos que piden la NDAA (solo el Flux O1) | Profesional |
| DJI Matrice 350 RTK + Emesent Hovermap | Al aire libre, C3 → A3 solo si el conjunto cumple las condiciones del manual para instrumentos de terceros; si no, específica. En interior, fuera del RD 517/2024 | MTOM 9,2 kg; el Hovermap pesa 1.570 g | Hovermap ST-X: 0,5-300 m, hasta 1,92 millones de pts/s, ±15 mm, SLAM propio | 55 min sin instrumentos (con el Hovermap, sin cifra) | No lo necesita para localizarse (SLAM) | El de la Matrice 350 | Minas, túneles, galerías y bajo cubierta | Profesional (especialista) |
| Quantum Trinity Pro + LiDAR de Quantum | Sin clase, sin fecha de salida en su ficha → específica con autorización (PDRA o SORA) | MTOM 5,75 kg | LiDAR de cambio rápido (la ficha no lo identifica; sin ficha propia) | 90 min (la ficha no dice con qué sensor) | La ficha no lo dice | La ficha no lo dice | Corredores de hasta 100 km y lotes de hasta 700 ha | Profesional |
Notas a la tabla:
- Las masas sumadas son cuenta de esta guía, no del fabricante. El manual de la Matrice 350 RTK da unos 6,47 kg con dos baterías TB65 y un solo estabilizador; el Zenmuse L2 pesa 905 ± 5 g. La suma, unos 7,4 kg, queda por debajo de los 9,2 kg de su MTOM. Con el Hovermap, unos 8 kg. Sin el soporte ni los cables de un sensor de terceros, que no se han sumado.
- El C3 de la Matrice 350 RTK tiene condiciones: MTOM de 9,2 kg como máximo, solo piezas autorizadas y cualquier instrumento de terceros de 0,2 × 0,2 × 0,2 m como mucho y con el centro de gravedad centrado; «de lo contrario, la aeronave no se puede usar como VANT C3» (manual, pág. 128, en su ficha). El L2 es un estabilizador de DJI que el manual da por compatible; el Hovermap es de terceros, y su ficha no da sus medidas, así que no se puede dar por buena la vía A3 de ese conjunto sin comprobarlas.
- El C6 de la Matrice 400 y del WingtraRAY va atado a su paracaídas: sin él montado, los dos son C3. El AP100 resta carga útil en toda la tabla de altitud (de 6 a 5 kg a 1.000 m).
- Las versiones C5 de la Matrice 350 RTK (Dronavia, Flying Eye, AVSS y los kits de Drone Rescue Systems, AVSS, Flying Eye, EuroSafe y Dronavia) y de la Matrice 400 (EuroSafe) las inscribe el registro de EASA con su propia referencia. El dron que vende DJI sigue siendo C3 hasta que se monta y se declara el conjunto. Antes de montar un LiDAR en una de ellas, la declaración de su fabricante tiene que admitir esa carga → kits de conversión de clase.
- El Zenmuse L3 de DJI solo va en la Matrice 400, con su conector del estabilizador, y pesa 1,60 kg más los 145 g del conector, según su página de especificaciones. No está en la tabla: el conjunto con la Matrice 400 no se ha medido contra su declaración. Es un producto láser de Clase 1.
- Modelos anteriores, fuera de la tabla: la Matrice 300 RTK (sin clase, la aeronave del
Zenmuse L1), el Sony Airpeak S1 (Sony dejó de venderlo el 31-03-2025), el
Freefly Astro original, el WingtraOne GEN II y el
Exyn A3R son
legacyen sus fichas.
Plataformas para un LiDAR de terceros
Estas aeronaves admiten LiDAR según su fabricante, pero sus fichas no nombran un sensor concreto. Sirven cuando el sensor ya está elegido (un LiDAR pesado de topografía, por ejemplo) y lo que falta es la plataforma con la clase adecuada. Con la carga montada, la masa no puede pasar de la que declara el fabricante para su clase.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
| Plataforma | Clase y vía | MTOM y carga útil | Lo que la distingue |
|---|---|---|---|
| Innovadrone Surveyor | C5 y C6 (EASA, PR-588) → STS-01 y STS-02 | MTOM 8 kg · carga hasta 3,5 kg | El fabricante lo ofrece con escáner LiDAR; 28 min con 3,5 kg |
| Hexadrone TUNDRA 2.1 | C5 y C6 (EASA, PR-526; y PR-527 solo C6) → STS-01 y STS-02 | MTOM 14 kg · carga hasta 4 kg (S1-S2) | Interfaz de carga abierta [TR-LOCK]; RTK a 0,01 m. Sus cifras son del TUNDRA 2 y la clase, del 2.1 |
| Drone Volt Kobra | C3 (EASA, PR-574) → A3; versión C5 y C6 aparte (PR-3457) | MTOM 15,3 kg · carga hasta 5 kg | Cuál de las dos versiones se tiene lo dice su etiqueta de clase |
| Starcopter HIGHDRA | C3 (EASA, PR-371) → A3 | MTOM no publicada · carga 7,5 kg en C3 (10 kg en específica) | Por encima de 7,5 kg de carga sale de su C3 |
| Inspired Flight IF1200 | Sin clase → específica (su ficha no da la fecha de salida) | MTOM 24,9 kg · carga 8,6 kg | Sube LiDAR pesado; con 20 kg de MTOM o más, seguro por el Reg. (CE) 785/2004 |
| Freefly Alta X Gen2 | Sin clase, MTOM de 34,9 kg → fuera de la abierta por masa (art. 4.1.b) | MTOM 34,9 kg | Admite el Flux; plataforma de carga pesada |
Recomendación por perfil
- De entrada: DJI Matrice 350 RTK con Zenmuse L2. Es el conjunto LiDAR de menor MTOM de los C3 de esta guía: C3 de fábrica, vuela en A3 con el certificado A1/A3 y sin seguro obligatorio por debajo de 20 kg. A cambio, la A3 pide 150 m de zonas residenciales, comerciales, industriales o recreativas: sirve para monte, campo y obra lejos de núcleos. El L2 da cinco retornos y su procesado entra en DJI Terra sin licencia aparte.
- Equilibrado (corredores fuera de la vista): DJI Matrice 400 con Zenmuse L2. Con el paracaídas AP100 montado es C6 y entra en el STS-02, que se tramita por declaración; sin él, es C3 y vuela en A3. Admite varios estabilizadores, así que LiDAR y cámara pueden ir en el mismo vuelo.
- Equilibrado (gran superficie): WingtraRAY con su LiDAR. Ala fija VTOL con 45 min de vuelo con LiDAR, C3 y, con su paracaídas, C6.
- Profesional (sin DJI): Freefly Astro Max con Flux LiDAR. Plataforma abierta estadounidense; es sin clase y de 2025, así que todo su trabajo va por autorización. Si el cliente pide la NDAA, solo la variante Flux O1 la cumple, y la NDAA no tiene efecto jurídico en España.
- Profesional (sin GNSS): Emesent Hovermap sobre la Matrice 350 RTK o el Astro: el sensor se localiza con su propio SLAM y también se usa a mano, en mochila o en vehículo.
- Profesional (corredores largos): Quantum Trinity Pro con su LiDAR: la mayor superficie publicada de esta guía (700 ha o 100 km), sin clase y siempre por autorización.
Qué pide la norma según tu operación
Lo común a todos
- La clase la decide el conjunto con la carga. La MTOM es la masa máxima «incluida la carga útil y el combustible» (art. 3.28 del Reglamento Delegado (UE) 2019/945), y carga útil es «cualquier instrumento […] que esté instalado o fijado en la aeronave» que no sirva para manejarla (art. 3.29). El C3 exige una MTOM «inferior a 25 kg, incluida la carga útil» (parte 4, punto 1). Y la A3 pide que el dron «cumpla los requisitos aplicables a esa clase» (UAS.OPEN.040, punto 4.d, del Reglamento (UE) 2019/947): un LiDAR que saca al conjunto de lo declarado lo saca de la A3.
- Registro de operador: en la abierta, con un dron de 250 g o más (art. 14.5.a.i), y en la específica, con cualquier masa (art. 14.5.b) → registro de operador. Todos los de esta guía pesan más.
- Seguro: por debajo de 20 kg es obligatorio en A2, en toda la específica y en la certificada (art. 8.2 del RD 517/2024); el resto de operaciones por debajo de 20 kg quedan exceptuadas (último párrafo del art. 8.2). Con 20 kg de MTOM o más, siempre, por el Reglamento (CE) 785/2004 (art. 8.1) → seguro de RC.
- Remote ID: en A3 con un C3, sistema activo y actualizado de identificación a distancia directa (UAS.OPEN.040, punto 4.d); en el STS-01 y el STS-02, lo mismo (UAS.STS-01.020, punto 1.f; UAS.STS-02.020, punto 8.c); y en toda la específica el operador vela por que cada aeronave lleve instalado un sistema activo y actualizado (UAS.SPEC.050, punto 1.l.ii). El C3 lo trae por su clase (parte 4, punto 9, del Reglamento Delegado), y el C5 y el C6 lo heredan (partes 16 y 17). El Remote ID de la FAA que traen los Freefly no es el europeo → Remote ID.
- De noche: el LiDAR funciona sin luz, pero en la abierta el piloto activa una luz verde intermitente en el dron (UAS.OPEN.060, punto 2.g), y en la específica cada aeronave la lleva instalada (UAS.SPEC.050, punto 1.l.i).
Modelo a modelo
| Conjunto | Categoría y subcategoría | Formación del piloto | Seguro | Papeles ante AESA |
|---|---|---|---|---|
| Matrice 350 RTK + L2 (C3) | Abierta A3: sin poner en peligro a no participantes y a 150 m de zonas residenciales, comerciales, industriales o recreativas (UAS.OPEN.040, puntos 1, 2 y 4.d) | A1/A3 (UAS.OPEN.040, punto 3) | No obligatorio (art. 8.2) | Ninguno en la abierta, más el registro |
| Matrice 400 + L2 sin paracaídas (C3) | Abierta A3, como la anterior | A1/A3 | No obligatorio por debajo de 20 kg (art. 8.2) | Ninguno en la abierta, más el registro |
| Matrice 400 con AP100 (C6) y WingtraRAY con su paracaídas (C6) | Específica, STS-02: zona terrestre controlada en entorno escasamente poblado, visibilidad de más de 5 km, a 1 km del piloto sin observadores o 2 km con ellos (UAS.STS-02.020, puntos 2, 3, 5, 6 y 8.a) | Certificado de conocimientos teóricos para STS y acreditación práctica del STS-02 (UAS.STS-02.020, punto 7) | Obligatorio (art. 8.2.b) | Declaración operacional (art. 5.5 y UAS.SPEC.020), que dura dos años (UAS.SPEC.085) |
| Versiones C5 de la Matrice 350 RTK y la Matrice 400, Surveyor, TUNDRA 2.1 y Kobra C5 | Específica, STS-01: siempre a la vista, sobre zona terrestre controlada y a menos de 5 m/s respecto al suelo (UAS.STS-01.020, puntos 1.a, 1.c, 1.d y 1.f) | Certificado STS y acreditación práctica del STS-01 (UAS.STS-01.020, punto 1.e) | Obligatorio (art. 8.2.b) | Declaración operacional (art. 5.5 y UAS.SPEC.020) |
| Astro Max + Flux, Trinity Pro, IF1200 (sin clase) | Específica con autorización (art. 5.1 y art. 12), con SORA (art. 11) o una PDRA | La que fije la autorización (UAS.SPEC.050, punto 1.d) | Obligatorio (art. 8.2.b); el IF1200, con 24,9 kg, por el Reg. (CE) 785/2004 (art. 8.1) | Autorización operacional (UAS.SPEC.030) |
| Alta X Gen2 (sin clase, 34,9 kg) | Fuera de la abierta por masa: la abierta pide menos de 25 kg (art. 4.1.b); específica con autorización (art. 5.1) | La que fije la autorización | Por el Reg. (CE) 785/2004 (art. 8.1 del RD 517/2024) | Autorización operacional |
El art. 20 y los sin clase. Un dron sin clase solo tiene vía en la abierta por el art. 20 del Reglamento (UE) 2019/947, y solo «si han sido introducidos en el mercado antes del 1 de enero de 2024»: en A3, si su MTOM es inferior a 25 kg «incluidos el carburante y la carga útil» (art. 20.b). El Astro Max salió en enero de 2025: no tiene esa vía. Las fichas del Trinity Pro y del IF1200 no dan su fecha de salida, así que la vía del art. 20 no se puede dar por buena; y su trabajo natural, más allá de la vista, no cabe en la abierta en ningún caso (art. 4.1.d).͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Un C3 no entra en un escenario estándar. El STS-01 pide un C5 (UAS.STS-01.020, punto 1.f) y el STS-02, un C6 (UAS.STS-02.020, punto 8.a). Sin ellos, la vía es la autorización: PDRA-S01, PDRA-S02, PDRA-G01 o PDRA-G03 (esta, para inspección rutinaria de instalaciones fuera de la vista); sus condiciones están en la guía de topografía y en la de inspección.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
En el STS-01, la masa del conjunto agranda la zona de seguridad. La zona de prevención de riesgos en tierra que se suma a la de contingencia depende de la altura y de la MTOM: a 120 m, 25 m con una MTOM de hasta 10 kg y 60 m por encima de 10 kg (UAS.STS-01.020, punto 1.c.i.C). Un multirrotor que pasa de 10 kg con el LiDAR montado necesita una zona terrestre controlada más grande.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
El STS-02 no es «volar lejos»: el dron tiene que ser visible para el piloto al despegar y al aterrizar (punto 4), seguir una trayectoria programada cuando no está a la vista sin observadores (punto 5) y no alejarse más de 2 km del piloto con observadores (punto 6.b). Un corredor más largo va por autorización.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
En interior, el RD 517/2024 no se aplica a la utilización «realizada en su integridad en espacios interiores cerrados» o donde la probabilidad de que el dron escape al espacio aéreo abierto sea muy baja (art. 3.2.a). Lo que dicen del interior el Reglamento europeo y el material guía de EASA está en la guía de inspección.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
La seguridad del láser. Los fabricantes clasifican sus sensores como producto láser de Clase 1: el Zenmuse L1 y el L2 según la IEC 60825-1:2014 (sus manuales), el L3 sin decir la edición de la norma (su manual), y las tres variantes del Flux según la 60825-1, ed. 3 (documentación de Freefly), que avisa de no mirar la ventana del sensor mucho tiempo ni con instrumentos ópticos. Es la clasificación del fabricante: ni el Reglamento (UE) 2019/947 ni el 2019/945 ni el RD 517/2024 dicen nada del láser del sensor. La ficha del Hovermap no da su clase de láser.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Si tu trabajo es X → necesitas Y
| Si tu trabajo es… | Necesitas… |
|---|---|
| Un MDT bajo monte, a la vista y lejos de núcleos | Un C3 con su LiDAR (Matrice 350 RTK + L2 o Matrice 400 + L2) en A3, a 150 m de zonas residenciales, comerciales, industriales o recreativas (UAS.OPEN.040, punto 2); certificado A1/A3; registro |
| Ese monte está en un espacio natural o una ZEPA | Además, lo que pida la norma de ese espacio y su gestor → espacios naturales autonómicos, parques nacionales, ZEPA |
| Topografía de una obra o un polígono, cerca de trabajadores o en entorno urbano | La A3 no sirve (150 m de zonas industriales): STS-01 con un C5 (declaración) o PDRA-S01 (autorización); en entorno urbano, comunicación previa a Interior con 5 días naturales (art. 40.3.a del RD 517/2024) |
| Una línea eléctrica o una carretera, a la vista | Permiso previo y expreso del titular o gestor (art. 39.3), en los 25 m a cada lado y hasta 50 m sobre su punto más alto (art. 39.2); A3 con un C3 si no hay zonas habitadas cerca, o STS-01 con un C5 |
| Esa línea, fuera de la vista y en zona poco poblada | STS-02 con un C6 (Matrice 400 con AP100) hasta 2 km del piloto con observadores, o autorización con PDRA-G03 o SORA para más |
| Un corredor de decenas de kilómetros o cientos de hectáreas | Ala fija o VTOL: STS-02 con el WingtraRAY C6 dentro de sus límites; si no, autorización (PDRA-S02, PDRA-G01 o SORA) |
| Una mina, un túnel o una galería | Si la operación es entera en interior, fuera del RD 517/2024 (art. 3.2.a); el permiso, del titular. Sensor con SLAM: el Hovermap |
| Volar con un dron sin clase (Astro Max, Trinity Pro, IF1200) | Autorización operacional (UAS.SPEC.030) con su evaluación de riesgo, seguro (art. 8.2.b) y un Remote ID europeo instalado (UAS.SPEC.050, punto 1.l.ii) |
| Junto a un aeródromo o en espacio controlado | Coordinación (arts. 41 a 43 del RD 517/2024) → aeródromos y ATS |
| Un levantamiento para Catastro, Registro o un juzgado | El dato lo firma un técnico competente → topografía profesional, catastro y deslindes |
Los trámites de la rama
Fichas de trámites que le tocan a un trabajo LiDAR (solo la lista):͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
- Registro de operador (siempre) y exámenes de AESA (A1/A3 y STS), con la acreditación práctica del STS.
- Declaración operacional para el STS-01 o el STS-02, con su manual de operaciones.
- Autorización operacional de AESA (UAS.SPEC.030) con SORA o una PDRA (S01, S02, G01, G03), con su manual de operaciones.
- Permiso del titular de la infraestructura (art. 39): líneas, carreteras, ferrocarril, energía, agua.
- Comunicación previa a Interior (entorno urbano, art. 40.3.a).
- Coordinación con aeródromos y ATS, con Aena y por PLANEA.
- Coordinación militar, si la zona es de la Defensa.
- Espacios naturales autonómicos, parques nacionales y ZEPA (forestal).
- Patrimonio y costas (arqueología, costa).
- Fotografía aérea en ZRVF, si se toman imágenes aéreas en una zona restringida al vuelo fotográfico.
- Radio y espectro, si se usan equipos de radio sin marcado CE o fuera de las bandas de uso común.
- Protección de datos del operador, notificar un suceso a AESA y solicitud de NOTAM cuando lo pida la coordinación.
Documentos que hacen falta, según la vía: registro de operador; certificados del piloto (A1/A3, STS y acreditación práctica); póliza de seguro cuando la exija el art. 8 del RD 517/2024; declaración UE de conformidad y etiqueta de clase del dron, y la del kit o la versión C5 si la hay; declaración operacional con manual de operaciones (STS) o solicitud de autorización con su evaluación de riesgo y medidas de atenuación (PDRA o SORA); permiso escrito del titular de la infraestructura; justificante de la comunicación a Interior; y la coordinación con el aeródromo o el ATS.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Accesorios y software de la rama
- Sensores LiDAR: Zenmuse L1, L2 y L3 en LiDAR en drones y familia Zenmuse; Freefly Flux (cargas útiles de Freefly); Emesent Hovermap. Y la cámara para colorear la nube, en cargas y estabilizadores de DJI.
- Posicionamiento: estación base RTK o red NTRIP, en GNSS, RTK y PPK; RTK de Freefly; puntos de control y puntos de chequeo y RMSE para demostrar la precisión.
- Para la específica: paracaídas (el AP100, que da el C6 a la Matrice 400) y kits y versiones C5 (Kronos M350, Drone Rescue Systems, EuroSafe, Flying Eye).
- Planificación y vuelo: DJI Pilot 2, UgCS (misiones LiDAR con calibración de la inercial y sensores de terceros), DJI FlightHub 2, software de Freefly y Auterion; y, para el vuelo pegado al relieve, seguimiento del terreno y patrones de barrido.
- Procesado: DJI Terra (nubes de los Zenmuse L1, L2 y L3, clasificación de terreno y MDT), Pix4D (Pix4Dmatic fusiona imagen y LiDAR), Freefly Flow para el Flux (software de Freefly) y QGIS.
- Entregables: nube de puntos, formato LAS, clasificación de suelo, ajuste entre pasadas, MDS y MDT, cálculo de volúmenes y sistemas de referencia y EPSG.
Errores habituales al comprar
- Mirar el dron y no el conjunto. La MTOM incluye la carga útil (art. 3.28 del Reglamento Delegado 2019/945): un LiDAR pesado puede sacar al dron de la masa declarada para su clase, y con ella de la A3 (UAS.OPEN.040, punto 4.d).
- Montar un sensor de terceros en un C3 sin leer el manual. La Matrice 350 RTK solo es C3 con piezas autorizadas e instrumentos de terceros de 0,2 × 0,2 × 0,2 m como mucho (manual, pág. 128).
- Comprar un sin clase de 2024 o después contando con el art. 20. El Astro Max es de enero de 2025: no tiene vía en la abierta.
- Dar por hecho que un C3 sirve para un escenario estándar. El STS-01 pide un C5 y el STS-02 un C6 (UAS.STS-01.020, punto 1.f; UAS.STS-02.020, punto 8.a). La Matrice 400 es C6 solo con el AP100 montado.
- Contar con la A3 para trabajar en un polígono o junto a un pueblo. La A3 pide 150 m de zonas residenciales, comerciales, industriales o recreativas (UAS.OPEN.040, punto 2).
- Comparar fichas de LiDAR sin sus condiciones. Alcance a otra reflectividad, puntos por segundo en otro modo de retornos o precisión a otra altura no se comparan (ficha técnica de un LiDAR).
- Fiarse del Remote ID «de fábrica» de un equipo estadounidense. El de la FAA no es la identificación a distancia europea; en la específica hace falta un sistema activo y actualizado (UAS.SPEC.050, punto 1.l.ii).
- Olvidar el seguro. En A3 por debajo de 20 kg no es obligatorio, pero en toda la específica sí (art. 8.2.b del RD 517/2024), y con 20 kg o más, siempre (art. 8.1).
- Pensar que el RTK sustituye al control de calidad. Sin puntos de chequeo no hay precisión que entregar (puntos de chequeo y RMSE).
Preguntas frecuentes
¿Qué dron necesito para hacer LiDAR?
Un multirrotor que cargue el sensor dentro de su MTOM: la referencia es la Matrice 350 RTK o la Matrice 400 con el Zenmuse L2. Para grandes superficies, un VTOL como el WingtraRAY con su LiDAR.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
¿Necesito licencia para volar un dron con LiDAR?
Depende de la vía: con un C3 en A3, el certificado A1/A3 (UAS.OPEN.040, punto 3); en el STS-01 o el STS-02, el certificado de conocimientos teóricos para STS y la acreditación práctica de su escenario; en una autorización, la formación que fije AESA. Y el registro de operador en todos los casos de esta guía (art. 14.5).͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
¿Es peligroso para la vista el láser de un LiDAR de dron?
Los fabricantes de los sensores de esta guía con ese dato (Zenmuse L1, L2 y L3, y Flux) los clasifican como producto láser de Clase 1 según la IEC 60825-1, y Freefly avisa de no mirar la ventana del sensor de forma prolongada ni con instrumentos ópticos. Las normas de drones citadas en esta guía no regulan el láser.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
¿Puedo hacer LiDAR fuera de la vista (BVLOS)?
En la abierta, no (art. 4.1.d). En la específica, con un C6 por el STS-02 (declaración), hasta 1 km del piloto sin observadores o 2 km con ellos y en entorno escasamente poblado (UAS.STS-02.020, puntos 2, 5 y 6); más allá, con autorización (PDRA o SORA).͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
¿Es obligatorio el seguro para hacer LiDAR con dron?
Por debajo de 20 kg, sí en A2, en la específica y en la certificada; en A3 no lo exige el RD (art. 8.2 del RD 517/2024). Con 20 kg de MTOM o más, siempre (art. 8.1) → seguro de RC.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
¿LiDAR o fotogrametría?
Si hay vegetación entre el dron y el suelo, o hay que medir cables o volar sin luz, LiDAR. Si el terreno está despejado y el entregable es un ortomosaico, la cámara basta y es otra guía: fotogrametría y topografía.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Fuentes: Reglamento de Ejecución (UE) 2019/947 (arts. 4, 5, 11, 12, 14 y 20; UAS.OPEN.040 y 060; UAS.SPEC.020, 030, 050 y 085; UAS.STS-01.020; UAS.STS-02.020) · Reglamento Delegado (UE) 2019/945 (art. 3, puntos 28 y 29; partes 4, 16 y 17) · RD 517/2024 (arts. 3.2.a, 8, 39, 40 y 41 a 43) · registro de EASA «Drones for EU operations» · manuales de usuario de DJI (Matrice 350 RTK v1.2, Matrice 400 v2.0, Zenmuse L1 v1.2, L2 v1.2 y L3 v1.0) · documentación de Freefly (Flux LiDAR) · fichas de cada modelo y sensor enlazados. 2026-11-05.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏