Un dron de cámara parece una sola pieza, pero dentro lleva un pequeño avión completo: estructura, motores, un cerebro electrónico, sensores, una radio y una batería. Conocer las piezas te ayuda a entender qué hace el dron por ti y qué no.
Multirrotor, ala fija o híbrido
| Configuración | Cómo se sostiene | Ventaja | Límite |
|---|---|---|---|
| Multirrotor | Por el empuje de sus hélices. | Despega en vertical y puede quedarse quieto en el aire. | Poca autonomía. |
| Ala fija | Por la velocidad del aire sobre el ala, como un avión. | Mucha autonomía y mucha superficie cubierta. | No se para en el aire y necesita espacio para despegar y aterrizar. |
| Híbrido VTOL | Despega como un multirrotor y avanza como un ala fija. | Lo mejor de los dos. | Más complejo y más caro. |
La mayoría de los drones de cámara son multirrotores de cuatro motores: cuadricópteros. De ellos va esta lección.
Las piezas
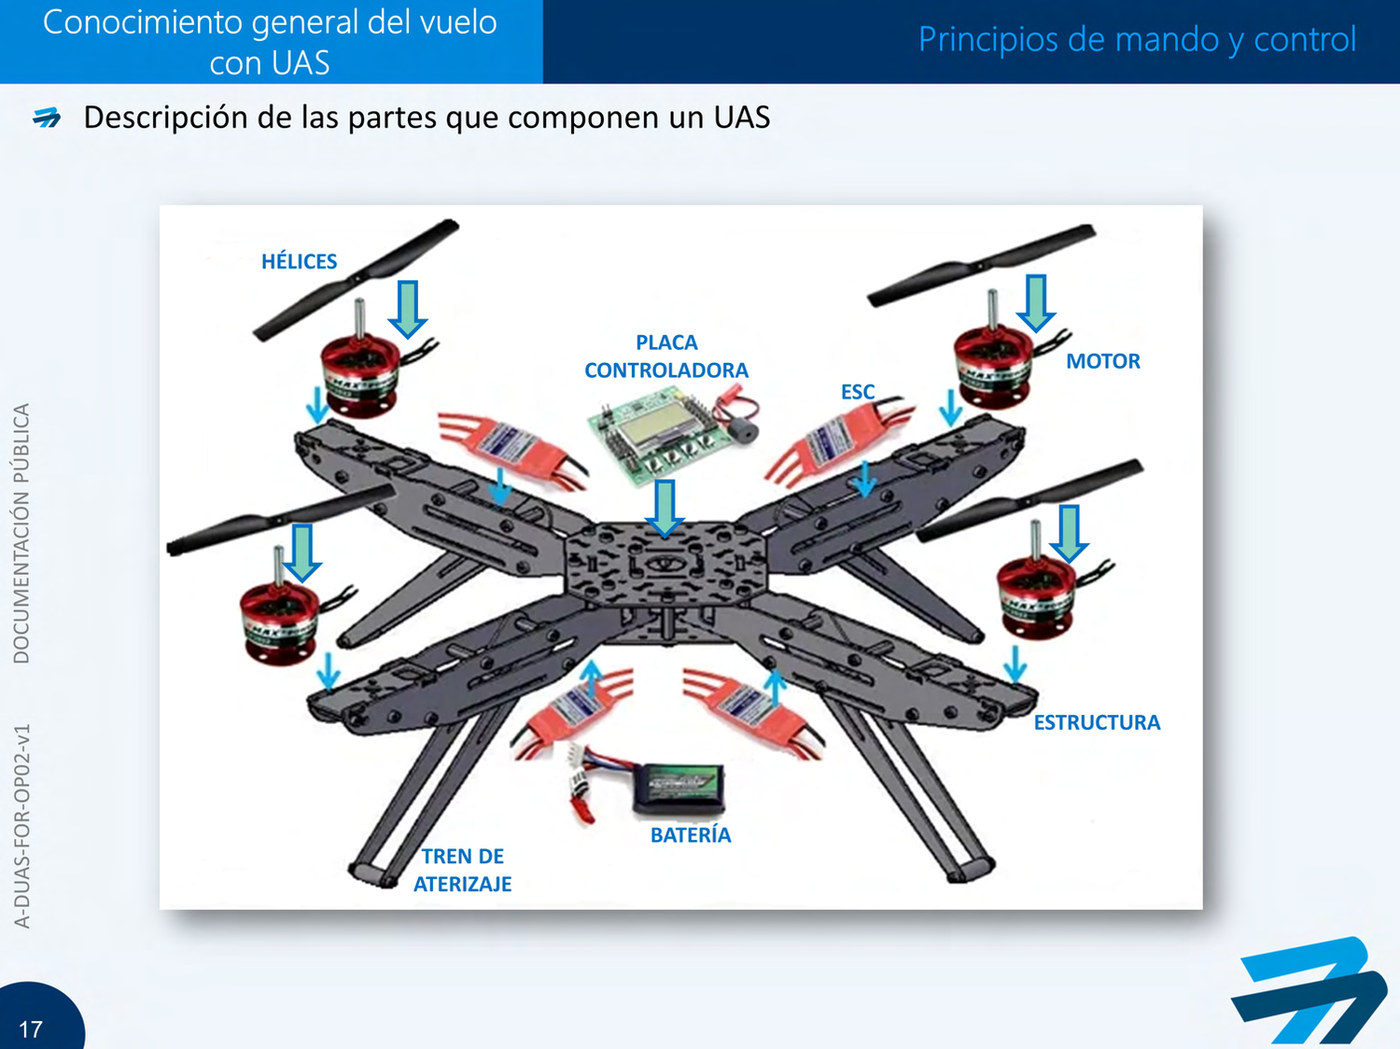
Lámina oficial de AESA (curso A1/A3, «Conocimiento general del vuelo con UAS»): hélices, motores, ESC, placa controladora, batería, estructura y tren de aterrizaje.
| Pieza | Qué hace |
|---|---|
| Hélices | Empujan aire hacia abajo; la reacción sostiene el dron. |
| Motores | Sin escobillas (brushless): hacen girar las hélices. |
| ESC o variadores | Uno por motor: regulan su velocidad según lo que ordena la controladora. |
| Controladora de vuelo | El cerebro: lee los sensores y corrige los motores cientos de veces por segundo. |
| Sensores | La IMU (acelerómetro y giroscopio) mide la inclinación y el giro; la brújula, el rumbo; el barómetro, la altura relativa; el receptor GNSS, la posición. Muchos llevan además sensores de visión para detectar obstáculos. |
| Batería | La energía, casi siempre de litio (lección 3). |
| Mando y enlace | Envían tus órdenes y reciben la telemetría y el vídeo. La norma llama al enlace de mando y control «enlace C2» (art. 2.27 del Reglamento (UE) 2019/947). |
| Cámara y estabilizador | La carga útil: lo que el dron lleva y no sirve para controlarlo (art. 2.12). |
Cómo se mueve un cuadricóptero
- Se sostiene por empuje. Cada hélice acelera aire hacia abajo y el dron recibe la reacción hacia arriba. Por eso un multirrotor puede quedarse quieto en el aire.
- Dos motores giran en un sentido y dos en el otro. Los de una diagonal, en el sentido de las agujas del reloj; los de la otra, al revés. Así sus giros se anulan y el dron no rota sobre sí mismo, sin necesitar un rotor de cola como un helicóptero.
- Se mueve cambiando la velocidad de los motores, sin mover ninguna superficie:
| Movimiento | Eje | Qué hace la controladora |
|---|---|---|
| Subir o bajar (potencia) | — | Acelera o frena los cuatro motores por igual. |
| Avanzar o retroceder (cabeceo) | Transversal | Acelera una pareja de motores (los traseros, por ejemplo) y frena la opuesta. |
| Desplazarse a un lado (alabeo) | Longitudinal | Lo mismo, con los motores de la izquierda y los de la derecha. |
| Girar sobre sí mismo (guiñada) | Vertical | Acelera los dos que giran en un sentido y frena los otros dos. |
Los tres ejes se cortan en el centro de gravedad: por eso una carga mal centrada desequilibra el dron.
El mando
Los drones de cámara suelen venir en modo 2: el stick izquierdo lleva la potencia y la guiñada; el derecho, el cabeceo y el alabeo. Si sueltas los sticks, un dron con posicionamiento se queda quieto.
Los modos de vuelo
| Modo | Qué hace | Para quién |
|---|---|---|
| Posicionamiento (GNSS) | Mantiene la posición y la altura al soltar los sticks. | El de empezar. |
| Altitud (ATTI) | Mantiene la altura, pero no la posición: el viento lo desplaza. | Sin satélites, por ejemplo bajo un puente. Es el que más enseña a pilotar. |
| Manual | Sin ayudas para mantener la posición. | FPV y pilotos con experiencia. |
La red de seguridad: el retorno a casa
El retorno a casa (RTH, return to home) devuelve el dron al punto de despegue cuando lo pides, cuando la batería baja o cuando se pierde la señal. Dos cosas deciden si funciona:
- Que el dron haya registrado el punto de despegue. Espera a que la aplicación lo confirme antes de despegar.
- La altura de retorno, por encima del obstáculo más alto de la zona. Si vuelve más bajo que los árboles, vuelve contra ellos.
El retorno a casa no te quita ninguna obligación: sigues teniendo que mantener el dron a la vista (UAS.OPEN.060, punto 2, letra b, del Reglamento (UE) 2019/947) y usarlo según las instrucciones del fabricante, con sus limitaciones (punto 2, letra e).
Clave: un cuadricóptero se sostiene por el empuje de sus hélices y se mueve cambiando la velocidad de sus motores: potencia, cabeceo, alabeo y guiñada. Empieza en modo de posicionamiento, espera a que registre el punto de despegue y pon la altura de retorno por encima de todo.