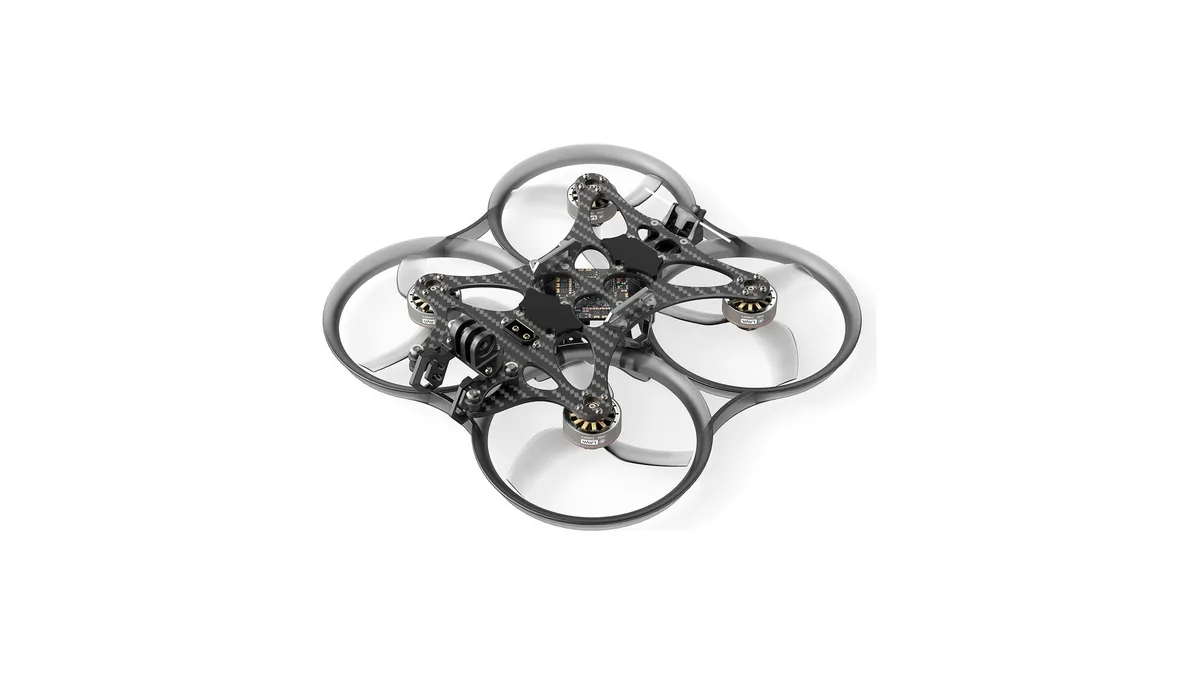
Betaflight es el firmware que llevan casi todas las controladoras de FPV. Desde 2025 numera las versiones por fecha (la estable de octubre de 2026 es la 2026.6.2) y se configura con la Betaflight App, que ya no se instala: se abre en el navegador. Esta guía sigue el orden de la documentación oficial.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
0. Lo que necesitas
- Un navegador basado en Chromium (Chrome o Edge). La documentación lo dice: la App «(2025.12.1 and forward) requires a Chromium-based desktop browser with support for the WebUSB API». En Android hay aplicación nativa.
- Un cable USB de datos (algunos solo cargan).
- El manual de tu controladora.
1. Conectar y hacer copia de seguridad
- Abre app.betaflight.com y conecta la controladora por USB.
- Elige el puerto y pulsa «Connect». En la pestaña inicial, mueve el dron: el modelo 3D debe moverse igual.
- Antes de tocar nada, copia de seguridad. En la pestaña CLI escribe
diff all(odump) y guarda el resultado. Con eso puedes volver atrás.
Si es un dron comprado ya montado (BNF), puede que esté bien configurado: revisa antes de cambiar.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
2. El receptor
- Mira en qué UART está soldado (RX1/TX1 es el UART1, etc.) y en la pestaña Ports activa «Serial RX» en ese UART.
- En la pestaña Receiver, modo «Serial (via UART)» y protocolo CRSF para ExpressLRS, Crossfire y Tracer. La guía oficial lo lista así: «ELRS / Crossfire / Tracer — CRSF».
- Mueve los palos y comprueba que se mueven los canales correctos. Si no, cambia el «Channel Map».
Si la controladora trae un receptor ExpressLRS integrado (SPI), no hace falta UART: elige «SPI Rx» y «EXPRESSLRS».͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
3. Motores
- Pestaña Motors: protocolo DShot300 o DShot600. La documentación aconseja DShot300 para procesadores lentos (F411) y DShot600 para los rápidos (F7).
- Quita las hélices. Conecta la batería (con un smoke stopper la primera vez) y sube despacio cada motor.
- Si un motor gira al revés, cámbialo en el submenú de dirección; si el número no coincide con el dibujo, reasígnalo.
4. Modos
El único imprescindible es ARM (armar), en un interruptor de la emisora. Recomendados:͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
| Modo | Para qué |
|---|---|
| ARM | Arma el dron: activa el control y deja girar los motores |
| BEEPER | Pita para encontrarlo entre la hierba |
| ANGLE | Autonivelado, para empezar o como rescate |
| FLIP OVER AFTER CRASH (el modo tortuga) | Invierte los motores para dar la vuelta al dron tras caer boca abajo |
| AIRMODE | Mantiene el control con el gas a cero (imprescindible para acrobacias) |
El modo por defecto es acro (o «rate»): el palo controla la velocidad de giro, no el ángulo. Es el modo en el que se vuela FPV. Del modo tortuga, la guía avisa de que pone «extreme stress on motors and ESCs when the motors are obstructed after a crash».͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
5. Failsafe: qué hace el dron si pierde la radio
Betaflight tiene dos fases. En la primera («guard»), mantiene unos valores durante un tiempo corto (1,5 s por defecto en la versión 4.5); si la señal no vuelve, entra en la segunda: por defecto «the craft immediately disarms and drops» (desarma y cae). Con GPS puedes elegir que vuelva a casa (GPS Rescue).͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Pruébalo en tierra, sin hélices: apaga la emisora y comprueba que el dron desarma. Un dron que sigue con los motores en marcha sin radio es lo más peligroso que puedes llevar al campo.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
6. El vídeo, a 25 mW
- Analógico: para cambiar canal y potencia desde Betaflight hay que activar SmartAudio o Tramp en el UART del VTX y cargar su tabla de VTX (VTX table). Al cargarla, deja como potencia de trabajo 25 mW y usa canales entre 5725 y 5875 MHz: en Raceband, R3 a R6. El límite es de 25 mW p.i.r.e., con la ganancia de la antena incluida: lo explica antenas FPV.
- Digital (DJI, Walksnail, HDZero): en Ports, «VTX (MSP + Displayport)» en su UART para tener OSD; y en la unidad, modo CE.
7. OSD
En la pestaña OSD elige qué ves en las gafas. Lo mínimo: tensión de la batería, tiempo de vuelo, calidad del enlace (LQ) y aviso de batería baja.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
8. Antes del primer vuelo
- Hélices en el sentido correcto.
- Failsafe probado.
- Interruptor de armado lejos del de los modos.
- Observador al lado y lejos de gente.
- Para afinar más adelante: los registros de vuelo con Blackbox Explorer.
Fuentes
Betaflight, Setup Guide, Failsafe y Modes: https://www.betaflight.com/docs/wiki/getting-started/setup-guide · https://www.betaflight.com/docs/wiki/guides/current/Failsafe · https://www.betaflight.com/docs/wiki/guides/current/Modes͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Betaflight App: https://www.betaflight.com/docs/wiki/app
Betaflight, versiones (GitHub): https://github.com/betaflight/betaflight͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Orden TDF/732/2026 (CNAF), UN-115: https://www.boe.es/boe/dias/2026/07/17/pdfs/BOE-A-2026-15661.pdf͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Betaflight: https://betaflight.com · su ficha
Betaflight App (antes Betaflight Configurator): https://app.betaflight.com · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Blackbox Explorer (Blackbox Log Viewer): https://github.com/betaflight/blackbox-log-viewer · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
ExpressLRS: https://www.expresslrs.org · su ficha
GEPRC TAKER F405 BLS 60A V2 Stack: https://geprc.com/product/geprc-taker-f405-bls-60a-v2-stack/ · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
RadioMaster RP1 V2 ExpressLRS 2.4 GHz: https://radiomasterrc.com/products/rp1-expresslrs-2-4ghz-nano-receiver · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
HGLRC 5.8G VTX PRO 1.6W: https://hglrc.com/products/5-8g-vtx-pro-1-6w-for-fpv-racing-drone · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
DJI O4 Air Unit Pro: https://www.dji.com/global/o4-air-unit/specs · su ficha͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏
Crédito de la imagen
Portada — imagen de producto de su fabricante; la de su ficha en la wiki.͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏͏